特斯拉的Optimus通过三次迭代在哪些方面遥遥领先
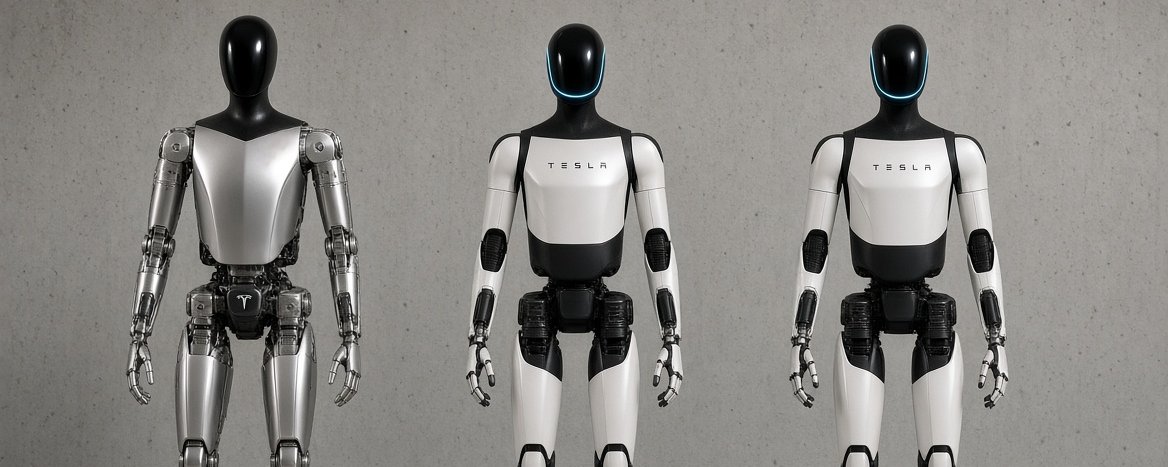
特斯拉的Optimus通过三次迭代在哪些方面遥遥领先
Wei Family LLC过去这两年,只要你在网上刷到特斯拉机器人,大概率逃不过这些画面:给客人发爆米花、在展厅捏鸡蛋、慢吞吞地叠一件T恤,或者在平地上走两步平淡无奇的猫步。
网络舆论随之极端分化:信徒们高呼“下周终结人类体力劳动”,怀疑论者则嗤之以鼻,觉得不过是当年“皮套人假扮机器人”换了个高科技外壳继续圈钱。
作为长期盯硬件机电和自动驾驶的观察者,坦白讲,我对这种“秀技短视频”早已审美疲劳。直到几个月前,得州超级工厂流出的一条消息击中了我:大量 Optimus 的身躯骨架早早从产线组装完毕,却整批整批地在仓库里积灰——因为全厂都在等它的“前臂和手”。
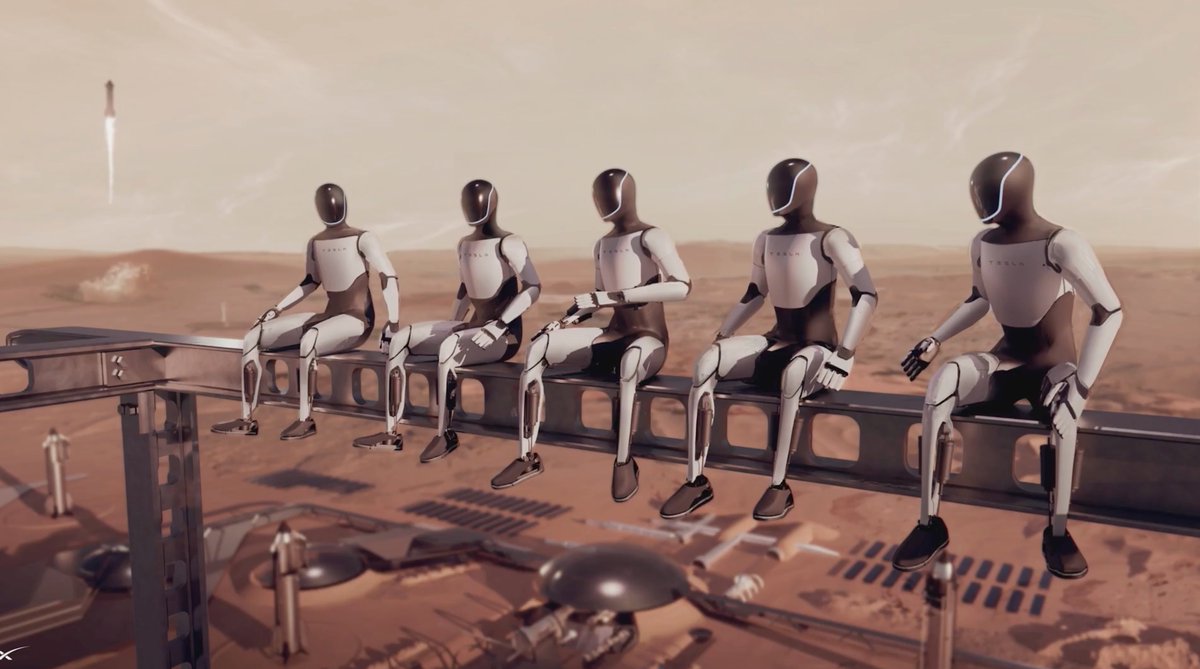
那一刻我彻底想通了一件事:市面上 99% 的分析都看走眼了。马斯克在过去这三次大迭代里干得最狠、也最要命的,根本不是展厅里的才艺表演,而是三次近乎“自打脸”的底层技术大调头:
- 手:电机从手掌强行轰回前臂,全盘改学生物学的“腱驱”;
- 大脑:撕掉传统机器人的分层规则代码,全面换成 FSD 同款的“端到端视觉神经网络”;
- 制造:彻底掀翻现成工业供应链,按物理第一性原理自己手搓所有核心执行器。
真正能形成“遥遥领先”的,从来不是某项单点参数在实验室里爆表,而是这三件事像绞索一样死死拧在一起:仿人灵巧手 + 车端视觉世界模型飞轮 + 汽车级垂直整合制造。
对手往往只强在其中一环,而特斯拉在赌一整套汽车工业降维打击的暴力美学。
最大的技术大调头:手,一场推倒重来的仿生血泪史
马斯克在 Lex Fridman 的播客里说过一句大实话:从前臂到指尖的机电系统复杂度,超过了机器人身体其余部分的总和,直接吃掉了整机工程 50% 到 60% 的难度。
在早期迭代(包括 Gen 2 初版)中,特斯拉工程师的直觉非常工程化:指关节要动,就在手掌和手指里直接塞微型无刷电机和微型齿轮箱。
结果是一场工程灾难。
手掌内部空间极为逼仄,硬塞执行器的代价是手掌变得异常臃肿、死沉,发热量惊人。马斯克自己都承认:电机放手里,整只手就会肿成一个滑稽的“绿巨人”。 更致命的是物理力学:末端质量越大,转动惯量就呈指数级飙升。指尖稍微做个动作,电机就要克服巨大的惯性,整只手动作迟缓、僵硬,稍微碰一下硬物就容易震坏齿轮。
到了 Gen 3,特斯拉终于认栽,老老实实改学生物学:
- 执行器几乎全部后撤到前臂;
- 手指通过高强度腱索拉动,完美复刻人类“前臂肌肉群收缩 + 肌腱穿过手腕牵引指节”的解剖学构型;
- 单只手的自由度从过去的约 11 个暴增到约 22 个(人体单手约为 27 个自由度);
- 双手堆了整整 50 个微型执行器,指尖密布力反馈和触觉传感阵列。
物理理由硬得像块钢板:质量离指尖越远,末端转动惯量越小,手指才能做到像人手一样轻快、灵敏,响应时间被大幅压缩。而且腱索本身的微小形变提供了宝贵的机械柔顺性,捏抓易碎品时不至于一捏就碎。
但注意,这是“极其痛苦的权宜重构”,绝不是一步登天的神迹。
腱驱的工程代价大到令人崩溃:腱索在反复高频牵引下拉伸、蠕变、疲劳、磨损,最后断裂。早期专利里画得极漂亮的所谓“滚动接触指关节”,马斯克后来公开吐槽:“仿真里看起来天衣无缝,实际做出来烂透了,我们已经全推翻重做了。”
这就是为什么直到今天,得州工厂依然经常出现“身体造完了,手还憋在产线里”的窘境。
竞争对手 Figure AI 的部分工程师甚至公开唱衰腱驱,认为这是在给量产寿命挖坑,坚持手内直驱才是正道。两条路线在暗处死磕:谁能率先把“极度灵活 + 班次级寿命 + 白菜价成本”这个不可能三角打通,谁才能拿走工厂里真正值钱的工序(拧异形螺丝、插汽车接插件、理电线),而不是仅仅在仓库当个推车搬箱子的苦力。
第二大调整:大脑从“工程师写规则”彻底改成“端到端神经网络”
搞传统机器人出身的人(比如波士顿动力那一套学院派),对机器人的控制哲学是严密的模块化分工:
传感器采集 → 建立三维点云地图 → 状态与位姿估计 → 轨迹与步态运动学规划 → 关节扭矩输出
每一层之间都有极其清晰的接口,哪怕一个小小的避障动作,背后都是工程师写下的海量数学方程和状态机逻辑。
特斯拉做 Optimus,直接把研发汽车 FSD V12 那套“不讲武德”的思路生搬了过来:
摄像头像素直进,关节电机指令直出。中间尽量不写一行人工规则。
这个转向意味着几个极其激进的底层取舍:
- 彻底放弃激光雷达作为主感知源,强行使用纯视觉;
- 走路、避障、抓取、操作,尽量运行在同一套统一的视觉世界模型(World Model)之上;
- 机器人学新技能,不再靠工程师跑到具体工位去现场写脚本、标定坐标,而是全靠人类遥操作采集数据,丢进云端超算集群用大模型硬砸;
- 特斯拉全球数百万辆车在真实道路上积累的空间几何理解、时序预测和物理常识,理论上具备了跨域迁移到室内工业环境的可能。
这种路线转向不是简单的代码调优,而是一场巨大的豪赌。
它的代价在早期被无限放大:演示极不稳定、网络是纯黑盒、动作偶尔会抽搐,一旦在工厂里出错,工程师甚至没法去特定代码行数里打断点抓 Bug,安全认证极其艰难。
但好处也极其致命:一旦数据飞轮迈过临界点,技能的进化速度不再遵循“每个项目做两年”的传统工业节奏,而是像大语言模型一样,按季度呈现阶跃式突变。
从传统精密仪器的“拼装式机械”,变成了“神经网络驱动的执行器硬件”——软件成为了真正的主迭代面。
第三大调整:砸掉现成供应链,从物理第一性原理手搓执行器
很多人以为特斯拉造机器人,跟造手机一样是去华强北或者成熟工控厂采买伺服舵机。大错特错。
人形机器人这个品类,根本不存在汽车级的高精度、低成本成熟供应链。市场上现成的现货,要么是学术界做实验用的精密关节,单只动辄几万甚至上万美金;要么是自动化流水线上的机械臂关节,重达十几公斤,根本不可能挂在人身骨架上。
马斯克的第一性原理在这时体现得淋漓尽致:买不到,那就从物理规律重新做。
- 放弃液压,全盘走向纯电驱。液压驱动在波士顿动力初代 Atlas 上展现过惊世骇俗的爆发力,但它漏油、吵闹、成本高昂,且永远别想走进普通人的家庭;
- 自研旋转执行器与直线执行器。将电机、谐波/行星滚柱丝杠减速机构、双编码器、扭矩传感器与功率驱动板,以极致的机械紧凑度集成在单一眼镜盒大小的金属壳体中;
- 从第一天开始就以“年产百万台”的汽车标准做设计验证,而不是满足于实验室几十台的展示样机。
马斯克公开感叹过,Optimus 是特斯拉有史以来面临的最难量产的产品,因为整机包含上万个全新品类的非标零部件,背后根本没有博世、大陆这类成熟的一级供应商(Tier 1)为你托底。
这一步在前期让特斯拉吃尽了苦头,既烧钱又拖慢进度。但这是特斯拉最具杀伤力的一笔商业算盘:扛过初期的开发地狱,利用汽车工厂的压铸、磁材、电池包制造能力,把目前占机器人 BOM 成本一半以上的执行器价格打骨折,最终死死卡住整机 2 到 3 万美元的成本底线。
如果真有“遥遥领先”,会在哪些维度拉开代差?
剥开那些喧嚣的营销泡沫,如果未来两三年特斯拉真能与其他具身智能公司拉开本质代差,概率从高到低排列如下:
1. 数据飞轮 + 端到端世界模型(最有可能拉开软件代差)
特斯拉最可怕的地方不是“会训神经网络”,而是它拥有别人做梦都不敢想的数据闭环闭合面:
- 全球上千万辆带有全套感知系统的汽车,在全天候充当物理世界高动态视觉的“数据矿工”;
- 自己的超级工厂直接变身为机器人的“现实数据农场”(Optimus Academy),在真实流水线上喂饱抓取和装配的端到端网络;
- 汽车与机器人共享同一套数十万块 GPU 的庞大算力集群;
- 顶层接入 Grok 之后,任务拆解和人机对话能够天然打通。
坦率地讲,在当前的局部操作泛化和多模态 VLA 表现上,Figure AI 联合 OpenAI 或自研的 Helix 模型在不少测试中显得更为干脆;但特斯拉最大的赌注在于:当汽车数据、工厂工况与庞大算力深度交融后,其中后期的泛化曲线会以绝对暴力压过一切小样本训练。
2. 汽车级垂直整合制造(最致命的成本代差)
机器人行业当前最尴尬的现实是:全世界都不缺在实验室里跳跃的原型机,缺的是便宜、一致、高良率、坏了能修的工业商品。
很多初创公司即便技术亮眼,一旦量产也会被外采供应链的高昂成本压垮。而特斯拉天然具备三个毁灭级优势:
- 自己就是第一个年需求数万台的大买家,左手造机器人,右手直接塞进 Fremont 和 Austin 工厂试错;
- 得州工厂以汽车生产的尺度专门规划产线;
- 拓普、三花等早已千锤百炼的汽车零部件底座,能够无缝嫁接机器人的精密结构件与热管理。
这是它敢把整机售价锚定在 2–3 万美元的核心底牌。在这个价格面前,手工拼装机器人的小作坊连入场的资格都没有。
3. 自研 AI5 推理芯片与机载算力密度(硬件算力护城河)
机器人全身几十个执行器需要以数百赫兹的频率做闭环控制,同时还要处理几路高帧率摄像头的视觉流,绝不可能把指令全部交由云端 Wi-Fi 传输。
特斯拉将智能座舱与智驾芯片的路线顺理成章延展到了机器人:从 AI4 走向 AI5。在机器人的胸腔内,直接提供车规级的极高算力密度与充沛内存带宽。
与竞品只能高价外购商用 GPU、随时被供货周期卡死不同,自研芯片意味着算力成本可控,且能从硅片层针对端到端模型量身定制算子。
4. 可量产的仿人灵巧手(决定天花板的硬核代差)
两指夹爪能做搬运,但只有 20+ 自由度的五指仿生灵巧手,才能真正进入汽车总装、精密电子甚至家庭照料。
谁先解决**“手指够细、动作够准、连续干满 8 小时不断腱、单手成本压进几千美金”**,谁就直接锁死通用机器人的皇冠。特斯拉前臂腱驱方案是通往这一终极目标的大胆探索,但目前仍在工程地狱里摸爬滚打。
别被忽悠:哪些方面特斯拉绝对没有“遥遥领先”?
聊完了真正的护城河,我们必须毫无保留地扯下几块遮羞布。下面这些点,特斯拉不仅没有代差优势,甚至处于落后位置:
- 双足行走的运动控制:波士顿动力最新全电驱 Atlas 的翻滚、跳跃、180 度关节旋转,在动态平衡和运动学极限上依然堪称艺术品。Optimus 的双足步态至今谈不上惊艳,走得小心翼翼,行走绝不是特斯拉的护城河;
- 公关式的才艺展示:在展台上递饮料、握手、甚至发爆米花,只能证明传感信号是通的,跟工业场景下的无故障运行时间(MTBF)毫无关系。不能连续工作一整班的机器人,本质依然是玩具;
- 瞬态爆发力:由于特斯拉刻意避开了液压路线,选择了全电方案,它在绝对力量、奔跑冲刺和瞬时爆发力上,注定无法抗衡液压怪兽;
- PPT 上的千万台产能宣言:那是讲给二级市场的资本愿景,不是已经落地的生产事实。在良率和工序没有彻底打磨成型前,激进的产能口号没有技术参考意义。
领先是豪赌的方向,不是已经交卷的成绩
看懂了这些,再回看特斯拉 Optimus 的三次蜕变,逻辑就会无比清澈:
它用极其昂贵的试错成本,将大手推倒重来,换成了仿生前臂腱驱;把写满死规则的传统算法推倒重来,换成了端到端视觉大模型;把依赖外部采购的幻想打碎,走上了自研执行器垂直整合的泥泞小路。
真正的降维打击,从来不是它会做几个花俏的翻滚动作,而是这三张底牌在未来某一天彻底咬合的时刻——
同一套视觉世界模型,白天在马路上开车,晚上在车间里打螺丝;同一套超级汽车供应链,把精密到指节的人形机器人,硬生生干到了买菜车的成本。
站在 2026 年秋天的节点客观审视,这三道天堑关口,特斯拉依然在极其吃力地爬坡过坎。
遥遥领先目前只是它押上全部筹码所奔赴的方向,绝非一张已经交卷的高分成绩单。